


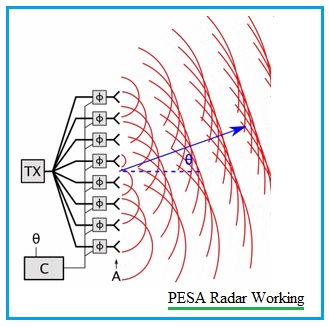
Passiivne elektrooniliselt skaneeritav radar ehk PESA-radar kasutab tavaliselt suhteliselt tsentraliseeritud raadiosageduslikku saatmis-/vastuvõtuarhitektuuri paljude antennielementide toiteks jaotusvõrgu kaudu. Elektrooniliselt juhitavad faasinihked määravad elementide suhtelise faasi, nii et kombineeritud kiirgus moodustab juhitud suunas kiire. Kogu ava ei pea iga suunamuutuse korral mehaaniliselt pöörlema.
Kiire vastus:PESA pakub elektroonilist kiire juhtimist suhteliselt tsentraliseeritud raadiosagedusliku arhitektuuriga. Selle tegelik jõudlus sõltub enamast kui lihtsalt akronüümist. Enne kui otsustatakse, kas disain vastab rakendusele, peavad insenerid kontrollima võimendust skaneerimisnurga suhtes, toitevõrgu kadusid, tööribalaiust, külglohke, polarisatsiooni, kalibreerimist, töötsüklit, termilisi piiranguid ja mõõtmise võrdlustasandit.
See on oluline, sest ainult otsesihikul mõõdetud spetsifikatsioon võib varjata välja jõudlust reguleerivaid tingimusi. Suur tippvõimendus ei näita, kuidas kiir skaneerimissektori serva lähedal muutub. Lai töösagedusvahemik ei tõesta, et kiire suunatus jääb kogu sagedusalas stabiilseks. Järgmistes osades selgitatakse, kuidas PESA töötab ja millised küsimused vähendavad integreerimise riski.
Kuidas PESA radar töötab
PESA arhitektuuri saab rakendada erineval viisil, kuid signaalitee sisaldab tavaliselt viit funktsionaalset astet. Mõned süsteemid kasutavad alammassiive või redundantseid kanaleid, seega tuleks plokkskeemi alati tegeliku projekti suhtes kontrollida.
- Lainekuju genereerimine ja raadiosagedusliku muundamine. Erguti loob vajaliku lainekuju ja teisendab selle töösagedusele. Seejärel tõstab saatja signaali vajalikule võimsustasemele.
- Toitevõrk jagab edastatud signaali paljude radade vahel. Võrk võib kasutada lainejuhte, ülekandeliine, võimsusjagureid, sidureid ja muid mikrolainekomponente.
- Faasikontroll. Iga elemendi raja või iga alammassiivi raja faasinihutaja muudab signaali faasi vastavalt käsuga määratud kiire suunale. Faasi kulgemine ava ulatuses määrab, kus tekib konstruktiivne interferents.
- Kiirgus ja kiire moodustumine. Antenni elemendid kiirgavad koos. Nende väljad summeeruvad valitud suunas tugevalt ja teistes suundades osaliselt taanduvad, luues peakiire ja külgkiire.
- Vastuvõtu töö ja kalibreerimine. Peegeldunud signaalid naasevad läbi ava ja toitevõrgu vastuvõtja ahelasse. Kalibreerimisandmed korrigeerivad komponentide tolerantside, temperatuuri, sageduse ja vananemise põhjustatud faasi- ja amplituudierinevusi.
Elektrooniline juhtimine suudab kiirt palju kiiremini liigutada kui suure ava füüsiline ümberpaigutamine. Kasulik skaneerimiskiirus sõltub aga ka lainekuju ajastusest, juhtimise latentsusest, signaalitöötlusest ja radari ressursside ajastajast. Antenni juhtimise kiirus üksi ei määra, kui palju sihtmärke või ülesandeid kogu radar toetada suudab.
Miks seda nimetatakse passiivseks elektrooniliselt skaneeritud massiiviks?
Sõna „passiivne“ kirjeldab ava juures olevat raadiosageduslikku arhitektuuri. Tavapärases PESA-s ei sisalda igaüks antennielementidest täielikku aktiivset saatmis- ja vastuvõtumoodulit. Tsentraliseeritud raadiosagedusahel annab ja võtab energiat vastu toitevõrgu kaudu, samal ajal kui faasijuhtimiskomponendid kujundavad kiirt. Massiiv vajab juhtimiseks, lülitamiseks, jahutamiseks ja muudeks funktsioonideks ikkagi elektrienergiat.
PESA radar erineb ka passiivradarist. Passiivradar tuvastab tavaliselt peegeldusi välistelt saatjatelt või muudelt võimaluse valgustajatelt. PESA on antenni ja raadiosagedusliku jaotuse arhitektuur, mida saab kasutada aktiivselt edastavas radaris. Nende kahe tähenduse segi ajamine toob kaasa valed süsteeminõuded.
Millised parameetrid määravad PESA jõudluse?
Kõige kasulikum spetsifikatsioon on jõudluse maatriks sageduse, skaneerimisnurga, polarisatsiooni ja töötingimuste alusel. Allolev tabel loetleb üksused, mis tuleks enne massiivide võrdlemist või hinnapakkumise küsimist määratleda.
| Parameeter | Miks see on oluline | Mida taotleda |
|---|---|---|
| Töösagedusriba ja hetkeline ribalaius | Faasi- ja amplituudivead võivad sagedusest olenevalt varieeruda. | Kasutatav ribalaius ja piirid iga nõutava lainekuju tingimuse korral. |
| Skaneerimissektor | Võimendus, kiire laius, külgharud ja polarisatsioon muutuvad tavaliselt boresihikust eemaldudes. | Tüüpiliste sageduste ja skaneerimisnurkade mustrid, sealhulgas katvusala servas. |
| Võimendus, EIRP ja vastuvõtu tundlikkus | Süsteemi ulatus sõltub täielikest saatmis- ja vastuvõtueelarvetest. | Võrdlustasandid, etteandekaod, töötsükkel ja vastuvõtja eeldused. |
| Külg- ja ristpolarisatsiooni tasemed | Need mõjutavad interferentsi, mürataset ja polarisatsiooni puhtust. | Definitsioonid, lõiked, sageduspunktid ja skaneerimistingimused. |
| Elementide vahekaugus ja paigutus | Vahed mõjutavad võre lobe ja saadaolevat skaneerimisulatust. | Geomeetria, aktiivse ava suurus ja kavandatud maksimaalne sagedus. |
| Võimsus- ja termilised tingimused | Tsentraliseeritud suure võimsusega kett ja söötmiskomponendid peavad töötama oma piiride piires. | Tipp- ja keskmine võimsus, impulsi laius, töötsükkel, jahutusmeetod ja temperatuurivahemik. |
| Kalibreerimine ja stabiilsus | Faasi ja amplituudi triivi muutused osutamises ja mustri kvaliteedis. | Kalibreerimismeetod, värskendusintervall, testpordid ja lubatud jääkviga. |
| Mehaanilised ja raadiosagedusliidesed | Radoomid, pistikud, lainejuhtide üleminekud ja kinnitus võivad jõudlust muuta. | Paigaldatud konfiguratsioon, materjalide virnastamine, tolerantsid ja viitejoonised. |
Miks jõudlus skaneerimisnurgaga muutub?
Faasiantenni massiiv on tavaliselt kõige tugevam keskpunkti lähedal, mis on ava suhtes normaalne suund. Kui kiirt suunatakse kaugemale, muutub projitseeritud ava skaneerimissuunas väiksemaks. Elementide muster võib käskluse nurga all anda ka vähem kiirgust. Täiendavaid moonutusi võivad lisada söötmisvead, vastastikune sidestus, konstruktsioonitolerantsid ja radoom.
Tulemuseks võivad olla skaneerimiskadu, laiem kiirelaius, nihkunud külgharud, suurem ristpolarisatsioon või osutamisviga. Neid muutusi ei kajasta üks keskpunkti võimenduse väärtus. Massiivi puhul, mis on ette nähtud skaneerima kindla nurga all, küsige võimenduse ja mustri andmeid keskpunkti, ühe või mitme vahepealse nurga ja vajaliku sektori serva juures. Korrake kontrolli madalaima, keskmise ja kõrgeima töösageduse juures.
Elementide vahekaugus väärib erilist tähelepanu. Kui vahekaugus on lainepikkuse ja skaneerimisnurga suhtes liiga suur, võivad nähtavale alale sattuda soovimatud võreharud. Riba alumises otsas vastuvõetav disain võib kõrgeimal sagedusel käituda erinevalt, kus sama füüsiline vahekaugus esindab rohkem lainepikkusi.
Kuidas ribalaius ja kiire squint mõjutavad PESA-d
Paljud PESA-süsteemid kasutavad faasinihutajaid, et luua valitud sagedusel õige faasiprogressioon. Kui sagedus muutub, saab sama faasiseadistus suunata kiire erineva nurga alla. Seda sagedusest sõltuvat suunamisnihet nimetatakse tavaliselt kiire squintiks. Efekti suurus sõltub ribalaiusest, skaneerimisnurgast, arhitektuurist ja faasijuhtimisvõrgu tüübist.
Seega vajab lairiba nõue enamat kui lihtsalt sagedusvahemiku kirjeldust. Küsige kiire suunamist, võimendust, külglohke ja polarisatsiooni sageduse ja skaneerimisnurga ulatuses. Mõnedes konstruktsioonides kasutatakse kiire kalde vähendamiseks tõelisi viiteelemente, alammassiivi tehnikaid või sagedusest sõltuvaid korrektsioone, kuid need valikud lisavad omaenda kadusid, keerukust, suurust ja kalibreerimisnõudeid.
Kus on toitevõrgu kaod olulised?
Tüüpilises monostaatilises PESA-s, mis kasutab jagatud ava, osaleb toitevõrk nii edastus- kui ka vastuvõtuteel. Võimsusjaoturid, ülekandeliinid, lainejuhid, faasinihutid, lülitid ja üleminekud põhjustavad kõik sisestamiskaotust. Edastuse ajal vähendavad need kaod avale edastatavat võimsust ja tekitavad soojust. Vastuvõtmisel võivad vastuvõtja ees olevad kaod vähendada tundlikkust ja efektiivset dünaamilist ulatust.
Kaotused tuleb siduda selge võrdlustasandiga. Antenni võimenduse näit ei pruugi sisaldada kaablit, pöördühendust, lainejuhi üleminekut, faasijuhtimisvõrku ega radoomi, mis on paigaldatud süsteemis olemas. Vastuvõtmise ajal võrrelge mõõdetud andmeid sama konfiguratsiooni ja võrdlustasandiga, mida kasutati spetsifikatsioonis.
Kas PESA tähendab ühte sagedust või ühte sihtmärki?
| Ühine avaldus | Täpsem tõlgendus |
|---|---|
| PESA saab kasutada ainult ühte sagedust. | Sageduse paindlikkus sõltub saatjast, lainekuju generaatorist, faasijuhtimisvõrgust, ribalaiusest ja kalibreerimisest. PESA ei ole automaatselt piiratud ühe fikseeritud sagedusega. |
| PESA saab jälgida ainult ühte sihtmärki. | Sihtmärgi läbilaskevõime sõltub kiire ajastamisest, korduskülastuse ajast, lainekuju kujundusest, vastuvõtukanalitest ja töötlemisest. PESA saab ülesandeid põimida, isegi kui paljud tavapärased PESA rakendused moodustavad korraga ühe peamise saatekiire. |
| PESA on alati odav ja lihtne. | See võib küll kasutada vähem hajutatud aktiivseid raadiosagedusmooduleid kui AESA, kuid toitevõrk, suure võimsusega ahel, faasijuhtimine, kalibreerimine, jahutus ja mehaaniline integratsioon võivad siiski olla keerulised. |
| Elektrooniline roolisüsteem eemaldab kõik liikuvad osad. | Kiirt saab juhtida elektrooniliselt, kuid mõned süsteemid paigutavad massiivi ka pöörlevale või ümberpaigutatavale platvormile, et ulatust laiendada. |
Kaheksa küsimust, mida enne PESA massiivi integreerimist küsida
- Milliseid töösagedusi ja hetkelisi ribalaiusi tuleb toetada ja millised väärtused on kohustuslikud kogu skaneerimissektoris?
- Milline asimuudi ja kõrguse katvus on vajalik ning kas kogu ava on mehaaniliselt fikseeritud, pöörlev või muul viisil ümber paigutatud?
- Millised võimenduse, EIRP, kiire laiuse, külghõlma ja ristpolarisatsiooni piirangud kehtivad otsesihtimisel ja maksimaalse skaneerimisnurga korral?
- Millist tippvõimsust, keskmist võimsust, impulsi laiust ja töötsüklit peavad toitevõrk ja ava taluma?
- Kus asuvad saatevõimsuse ja vastuvõtutundlikkuse võrdlustasandid ning millised kaabli, lainejuhi, faasinihuti ja radoomi kaod on arvesse võetud?
- Kuidas kalibreeritakse massiivi sageduse, temperatuuri ja skaneerimisnurga osas ning kuidas tuvastatakse triiv pärast paigaldamist?
- Millised pistikud, lainejuhid, kinnitusdetailid, radoom, suuruse, kaalu ja keskkonnaga seotud piirangud paigaldatud konfiguratsioonile kehtivad?
- Millised mõõtmised tõestavad vastuvõetavust ja kas katse seadistus taastoodab tööpolarisatsiooni, sagedust, võimsust ja skaneerimistingimusi?
PESA ja AESA pakuvad erinevaid arhitektuurivalikuid
Nii PESA kui ka aktiivsed elektrooniliselt skaneeriva massiivradarid kasutavad kiirte suunamiseks kontrollitud faasisuhteid. Nende peamine erinevus seisneb selles, kus toimub aktiivne raadiosageduse genereerimine ja vastuvõtt. PESA suunab üldiselt tsentraliseeritud saatja ja vastuvõtja arhitektuuri toitevõrgu ja faasinihutite kaudu. AESA jaotab palju aktiivseid saatja- ja vastuvõtumooduleid ava või selle alammassiivide vahel. Kiire kujundamise rakendamine – analoog-, hübriid- või digitaalne – on eraldi disainimõõde ja seda ei tohiks käsitleda PESA/AESA eristuse sünonüümina.
AESA pakub suuremat koondamist, lainekuju paindlikkust ja kiiret multifunktsionaalset ajastamist, kuid see loob ka nõudlikke nõudeid energiajaotusele, jahutusele, kalibreerimisele ja moodulite juhtimisele. PESA võib jääda praktiliseks, kui tsentraliseeritud raadiosageduslik arhitektuur vastab missiooni- ja integratsiooninõuetele. Üksikasjaliku arhitektuuri võrdluse saamiseks lugege raadiosagedusliku võrgu operaatori (RF MISO) dokumente.AESA ja PESA radarite võrdlusÕige valik peaks põhinema mõõdetavatel nõuetel, mitte eeldusel, et üks akronüüm on alati parem.
Kuidas peaks PESA massiivi mõõtma ja aktsepteerima?
Vastuvõtutestid peaksid taastootma toimivusspetsifikatsioonis kasutatud tingimusi. Dokumenteerige vähemalt sageduspunktid, polarisatsioon, skaneerimiskäsklused, võimsustase, töötsükkel, kalibreerimisolek, radoomi seisukord ja raadiosageduslik võrdlustasand. Mõõtke või kontrollige võimendust, kiire laiust, suunamistäpsust, külglohke ja ristpolarisatsiooni tüüpiliste skaneerimisnurkade korral.
Nõutav ulatus ja seadistus sõltuvad ava suurusest, sagedusest ja mõõtmise eesmärgist. Sobivad võivad olla kaugvälja, kompaktse ulatuse või lähivälja meetodid. RF MISO-dantenni testimise võimalusedkirjeldage asjakohaseid mõõtmisressursse, kuid lõplik meetod ja määramatuse eelarve tuleks kokku leppida enne vastuvõtukatsete algust.
RF MISO tugi massiivantennide hindamiseks
RF MISO on raadiosagedus- ja mikrolaineantennide tootja, mis toetab antennide uurimist, mõõtmist ja süsteemide integreerimist. RF MISO ei esitle täielikku PESA radarit standardse antennitootena. Asjakohased inseneriarutelud algavad antenni ava, toite ja liidese nõuetega, mida saab kontrollida määratletud sagedusriba, polarisatsiooni, võimenduse, kiire laiuse ja mehaanilise mähisjoone suhtes.
Insenerid saavad RF MISO-d üle vaadatamassiivantennide tootedjatasapinnalised antennidkomponentide ja avade arutelude lähtepunktidena. Saadaval olevad standardtooted ei moodusta automaatselt PESA radarit ning sobivust tuleb kinnitada kogu süsteemi arhitektuuri suhtes.
Esialgseks tehniliseks aruteluks esitage töösagedusriba, hetkeline ribalaius, polarisatsioon, vajalik võimendus, skaneerimissektor, külgriba sihtmärk, tipp- ja keskmine võimsus, raadiosagedusliides, ava suurus, paigalduspiirangud, keskkonnatingimused ja vastuvõtutesti ootused. See teave võimaldab insenerimeeskonnal tuvastada, millised antenni- ja testimisvõimalused vajavad edasist hindamist.
Send the project requirements to info@rf-miso.com or võtke ühendust RF MISO-gaveebisaidi kaudu.
Korduma kippuvad küsimused
Mida PESA tähendab
PESA tähistab passiivset elektrooniliselt skaneeritud massiivi. Tavaliselt kasutab see suhteliselt tsentraliseeritud raadiosagedusliku saatmise/vastuvõtmise arhitektuuri, toitevõrku ja kontrollitud faasinihkeid, et suunata kiir üle antenni ava.
Miks nimetatakse PESA-d passiivseks, kui see edastab energiat?
Passiivne kirjeldab täieliku aktiivse saatmis- ja vastuvõtumooduli puudumist igas antennielemendis. Radar kasutab endiselt toitega raadiosageduslikku, juhtimis-, kalibreerimis- ja jahutusriistvara.
Kas PESA radar suudab jälgida mitut sihtmärki?
See võib olenevalt kiire ajakavast korduskülastusaega, lainekuju disaini, vastuvõtja kanaleid ja töötlust teha. Ainult PESA märgis ei defineeri sihtmärgi mahtuvust.
Kas PESA on sama mis faasitud massiivantenn?
PESA on üks faasitud massiivi raadiosageduslik arhitektuur, samas kui faasitud massiiv on laiem antennikontseptsioon. AESA on teine raadiosageduslik arhitektuur. Analoog-, hübriid- ja digitaalkiirguse moodustamine kirjeldavad, kuidas kiirguse moodustamist rakendatakse, ning moodustavad eraldi klassifikatsioonimõõtme, mitte ei ole PESA või AESA samaväärsed alternatiivid.
Milliseid andmeid tuleks maksimaalse skaneerimisnurga korral kontrollida?
Kontrollige võimendust või skaneerimiskadu, kiire laiust, suunamistäpsust, külglobe, ristpolarisatsiooni ja impedantsi käitumist vajalikel sagedustel ja paigaldatud konfiguratsioonis.
Millal võib PESA olla praktiline valik?
PESA võib olla praktiline, kui on vaja elektroonilist juhtimist ja tsentraliseeritud raadiosagedusahel suudab täita ribalaiuse, skaneerimise, võimsuse, töökindluse, termilise ja hoolduse nõudeid. Otsus peaks järgima süsteemi mõõtmisi ja elutsükli piiranguid.
Postituse aeg: 28. okt 2026


